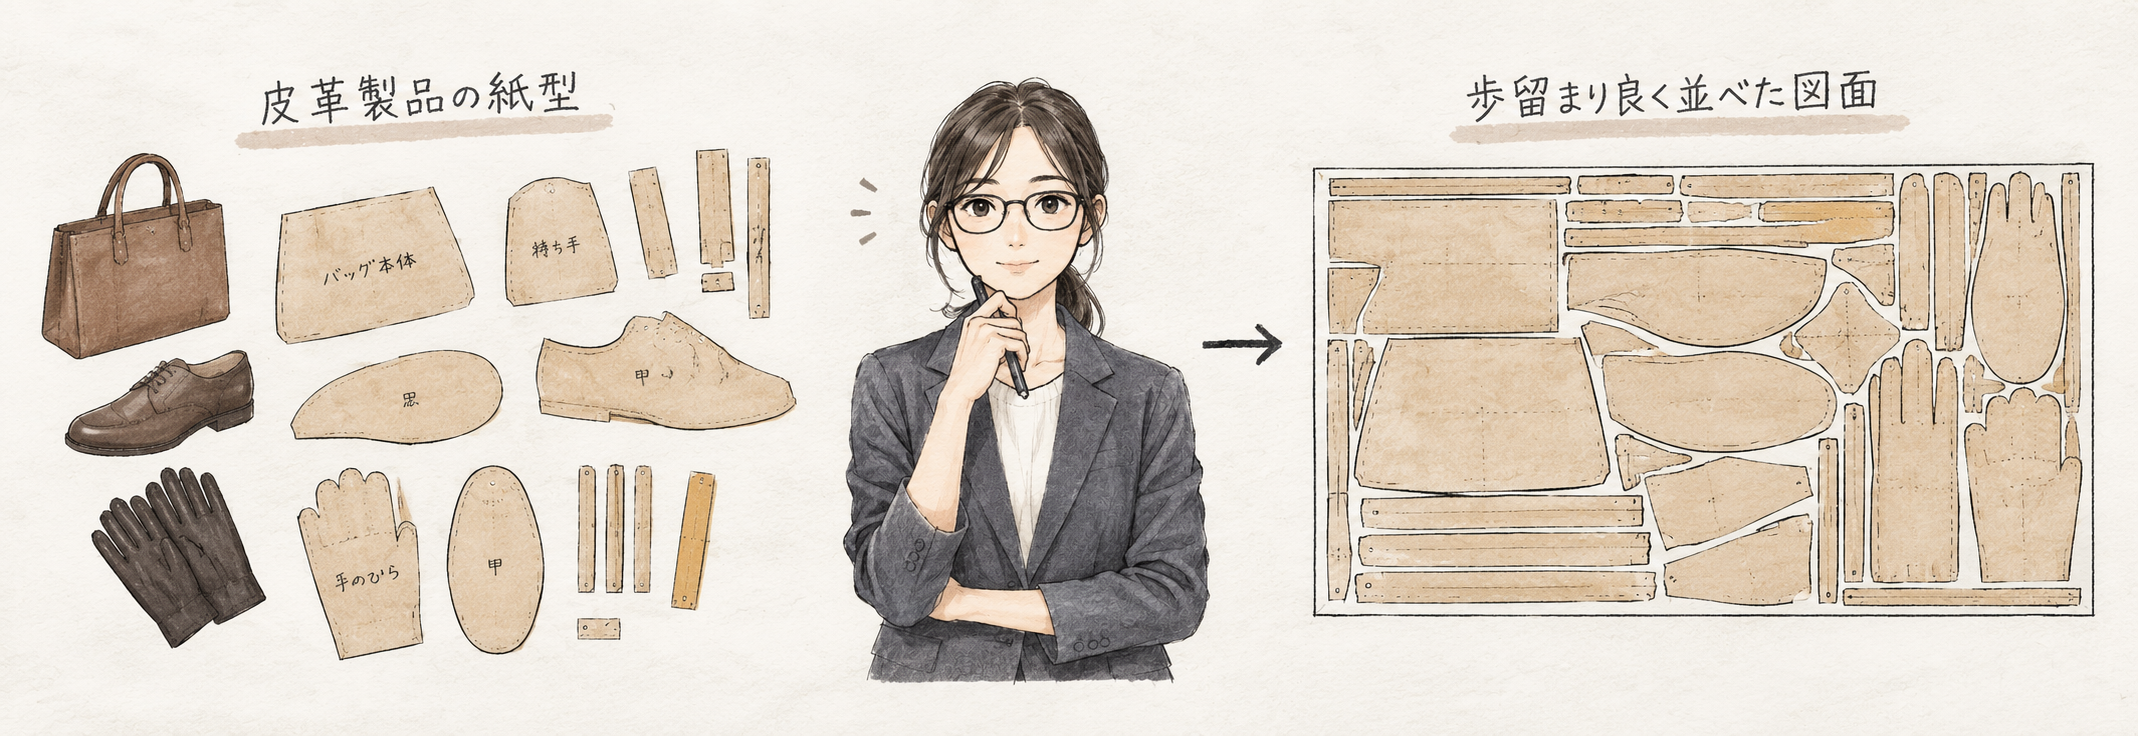
自動ネストライブラリ
dxfファイルにある単数あるいは複数の部品を配置するライブラリです。
配置画像は、HPGL/GPGL/dxf/aln等のカッティングマシン(レーザー、ナイフ、ウォーター)向けのコマンドファイルとして出力することができます。
全APIをWebAPIあるいはPythonクラスメソッドとして公開しています。
全ソースコード(ライブラリ、WebAPI、Pythonクラスを含む)にアクセス可能です。
特長
(1) 単一部品自動ネスト
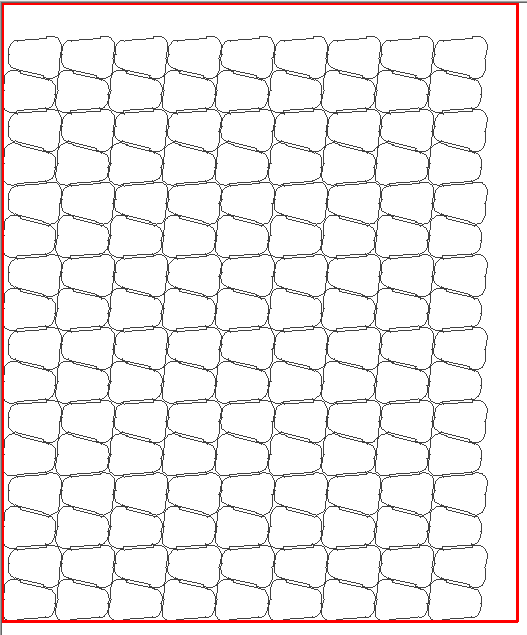
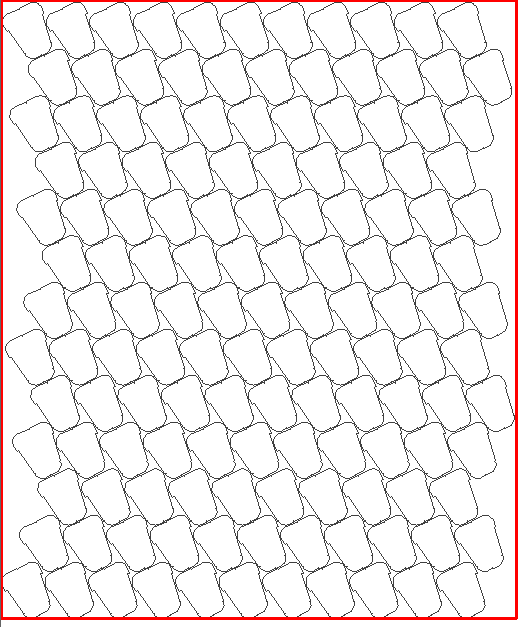
単一部品を、ペアリング、回転した上で歩留まり良く長方形のワーク上に配置します。
参考:複数部品自動ネストは、不定形ワーク上に配置可能です。
10種の組み込みロジックを利用可能。
ユーザー定義のロジックを最大5個、作成・指定可能。
10種の組み込みロジック+ユーザー定義の最大15のロジックから最高歩留まりのロジックを自動選択
±0度、±1度、±5度、無制限の回転制約の中で、最高歩留まりを得られる角度を選択
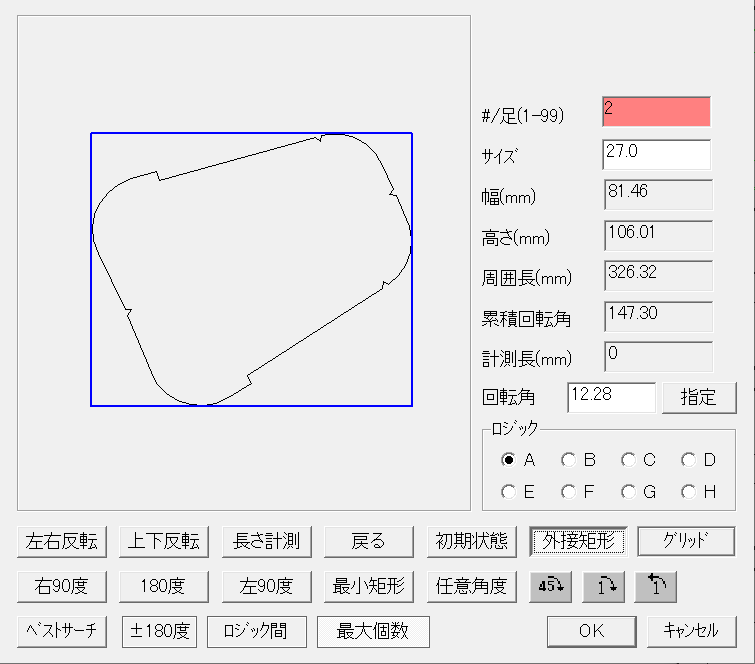
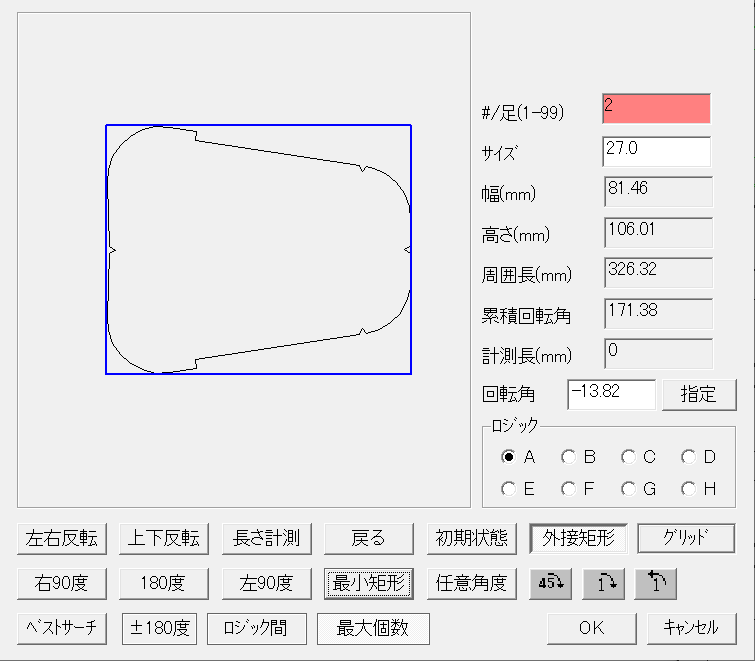
手動による角度指定可能。
最小外接矩形への自動回転。90度/180度/270度回転している場合もある。
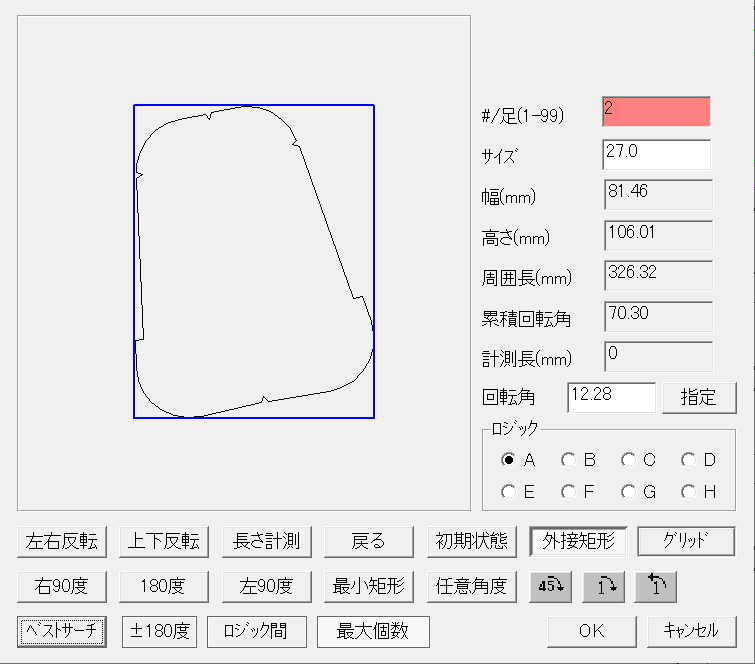
全ての配列ロジックの中から最高歩留まりのロジックを選択
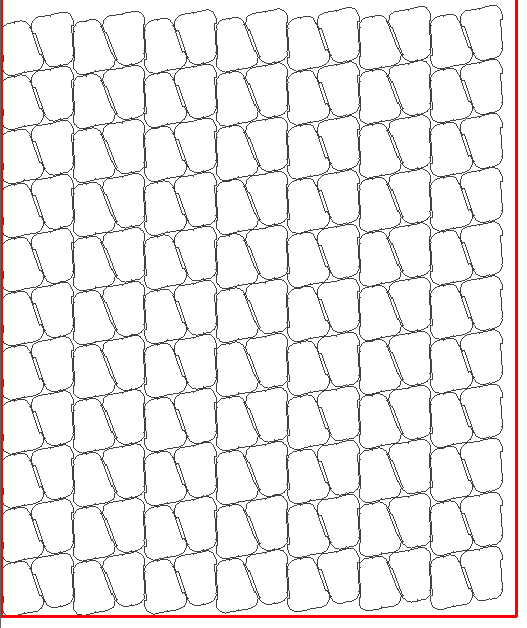
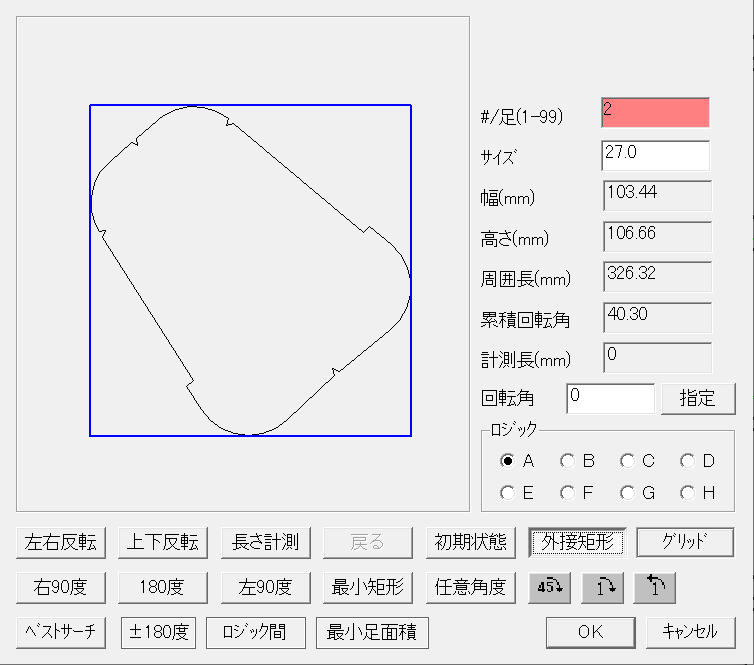
靴や手袋のような左右対称パーツのペアリングをした場合のペア面積を最小にする。
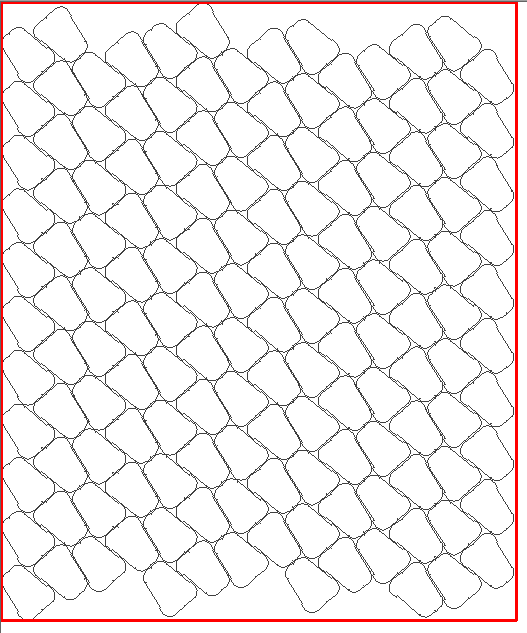
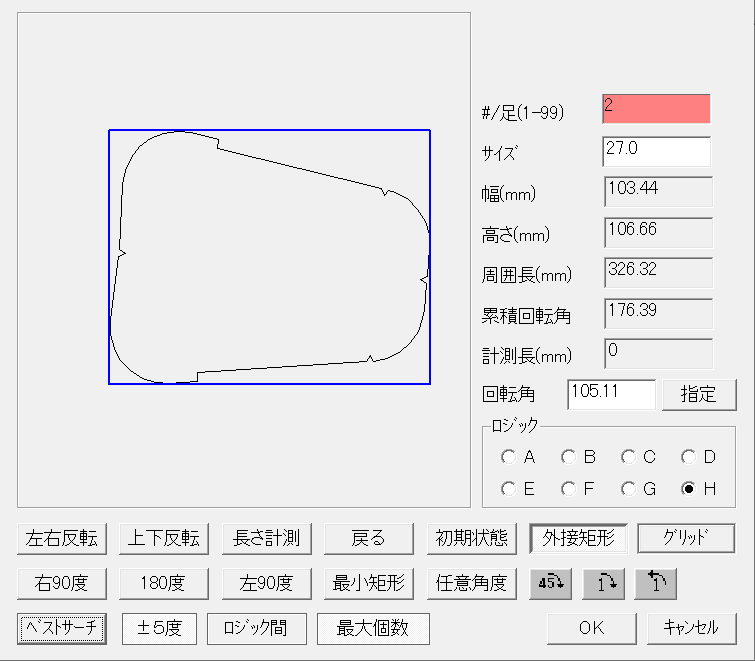
全ての配列ロジックの中から最高歩留まりのロジックを選択
(2) 複数部品自動ネスト
複数の部品に対して、それぞれ個数を指定して、回転後、最高歩留まりの位置に配置
不定形ワーク上への配置が可能
配置優先位置の設定が可能(下優先あるいは均等)
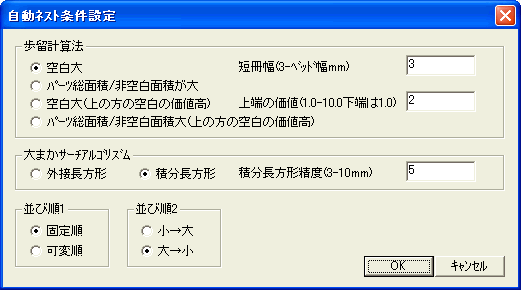
歩留まり計算法、並び順(サーチアルゴリズム)の設定
歩留まり計算法
ラジオボタンの意味は以下の通りいずれも、面積計算のための短冊幅を小さくするほど計算精度が上がる。
下端の価値を1.0とした場合の上端の価値を1.0~10.0の範囲で設定する。値が大きいほど、パーツ全体が下に詰まる傾向が高くなる。
- 空白大 空白部分の面積が大きいほど歩留まりが大と判定する。
- パーツ総面積/非空白面積が大 パーツ総面積÷非空白部分の面積が大きいほど歩留まりが大と判定する。パーツが高密度で詰まっているほど大
- 空白大(上の方の空白の価値高い) 空白部分の面積が大きいほど歩留まりが大と判定する。ワークエリアの上方の価値が高いので、パーツ全体が下方に詰まる傾向が上がる。
- パーツ総面積/非空白面積が大(上の方の空白の価値高い) パーツ総面積÷非空白部分の面積が大きいほど歩留まりが大と判定する。パーツが高密度で詰まっているほど大。ワークエリアの上方の価値が高いので、パーツ全体が下方に詰まる傾向が上がる。
並び順1、並び順2
並び順1の前に並び順2を説明する。「小→大」は小さいパーツから順に並べていく。「大→小」は大きいパーツから順に並べていくことを指示している。並び順2だけだと高歩留まりとなることは期待できないが、並び順1を「可変順」とすることによって、ある程度の前後のパーツと並べる順番を入れ替えることができる。
「可変順」だと「小→大」でも大きいパーツが小さいパーツよりも前に来ることがある。
「ある程度の前後のパーツ」であるが、ライブラリではその「程度」を変更することができるが、このGUIでは前後1あるいは2で固定となっている。
並び順1、並び順2
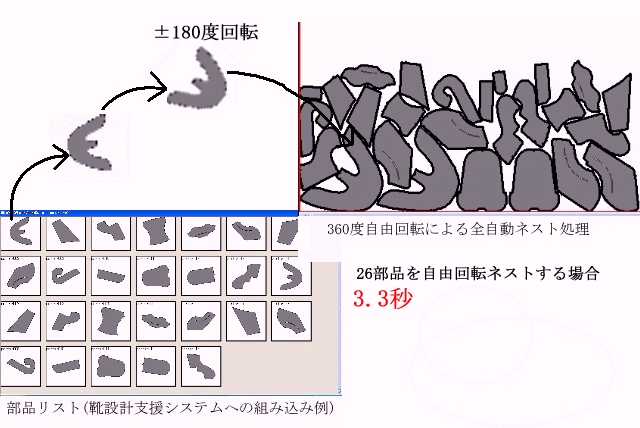
一般的なビジネス用のノートPCで3.3秒で計算完了
(3) 共通仕様
共通仕様
- 最高配置精度はワーク(素材)のサイズの40,000分の1 ワークが1mの場合は25マイクロメートル(25ミクロン)
- 単一部品自動ネストの速度は最小0.01秒から最大0.5秒
- 複数部品自動ネストの速度は平均で部品数の~2乗秒。最悪のケースでは0.1×部品数の3乗秒 部品の複雑さなどの要因で変わるため、だいたいの目安
- 得られる配置は、解析的な最適解とはならず、近似最適解となる 枝刈りとスパース検索(ワークサイズの1/40,000精度)を行うため
ワークが10mの場合は250マイクロメートル(250ミクロン)
10部品では平均10秒~100秒。20部品では平均40秒~800秒。30部品では平均90秒~2700秒
- ギャップ(パーツ間の最低距離)指定
- ラスタベクタ変換(Webアプリを含む)の出力を利用可能 カメラ撮影画像の利用可能
- 手動配置サポート機能
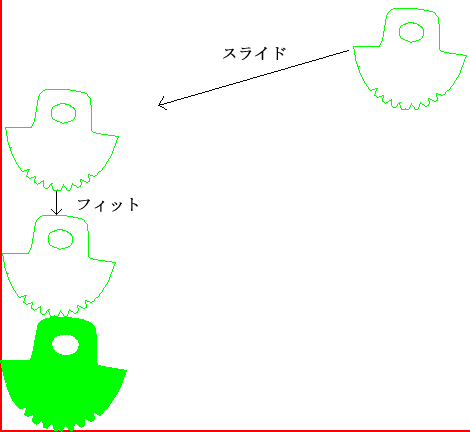
- スライドフィット=部品をスライドさせてすき間に納める スライド後に壁沿いに移動することも可能
- 部品外周、ギャップ外周の取得
- 部品重複チェック
- dxf/GPGL/HPGL/Gabar/aln等のCAD/NCマシンへの出力コマンド出力 穴がある場合は、穴からカット 穴の中に別のパーツがある場合、中のパーツからカット
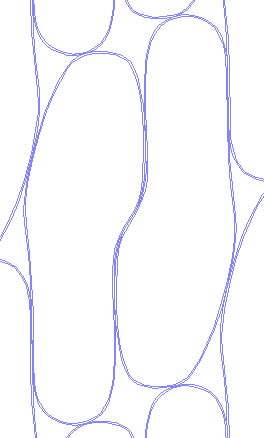
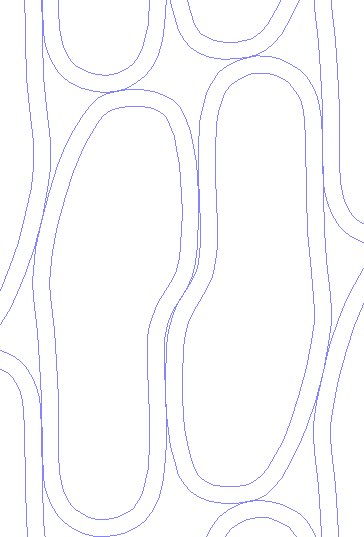
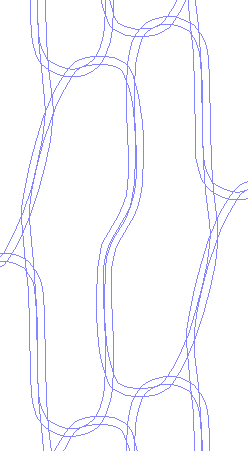
ギャップにはマイナスの値を指定することも可能
(4) 今後のバージョンアップ予定
以下のバージョンアップの予定があります。リクエスト次第では内容が変わることがあります。
- 単一部品自動ネストでの追加配置 すでにいくつかの部品が手動・自動で配置されているところへ追加は位置します。
- 複数部品ネストでの配置優先順位拡張(下優先、優先順位無し=均等に加えて上、左、右、周辺優先) ワークが巨大(たとえば10m×10m)な場合、中央部をカットしても部品に届きません。
周辺からカットすることで切り取り後の取り回しが良くなります。